
У матеріалі
26 розд.Робот може впізнати чашку — і все одно впустити її через секунду
Computer vision зробив диво: камера бачить об’єкт, model визначає його форму, segmentation відділяє чашку від столу, planner будує trajectory. Але в момент контакту світ змінюється. Скло може бути слизьким, пакет — м’яким, кабель — пружним, а кришка — вже почати обертатися під пальцем. Камера бачить наслідок із затримкою; шкіра людини відчуває сам початок події.
Тому фізичний AI має дивну асиметрію. У нього може бути мільярдний vision-language model, який знає слово «фарфор», але пальці все одно поводяться як щипці з будівельного магазину. Tactile intelligence намагається закрити цю прогалину: не просто виміряти force, а зрозуміти contact state швидко enough, щоб grip змінився до падіння предмета.
Що таке taxel: піксель, який не дивиться, а відчуває
У tactile skin одиничний sensing element часто називають taxel — tactile pixel. Замість кольору він вимірює pressure, normal/shear force, deformation або іншу physical quantity. Кілька десятків taxels на fingertip дають карту розподілу контакту: де предмет торкнувся, якою площею й як змінюється load.
Але аналогія з camera pixel швидко ламається. Для image важлива spatial resolution; для touch не менше значення мають activation force, response time, hysteresis, drift, cross-talk і mechanical compliance. Дев’ятсот нестабільних taxels можуть бути гіршими за сорок добре calibrated. На ICRA 2026 Touchlab прямо називає гонку за taxel count vanity metric, якщо sensor погано поводиться у реальному grasp.
42 taxels і менше мілісекунди: навіщо така швидкість
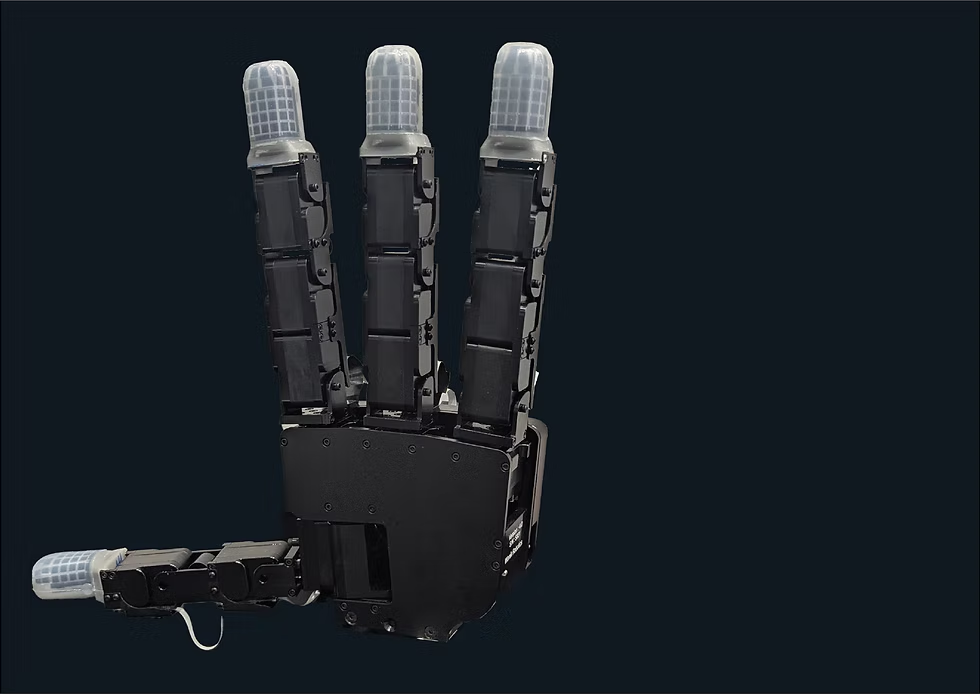
Touchlab описує fingertip із 42 independently addressable taxels. Для кожного заявлений normal-force range 0–25 N, а actuation/recovery response — менше 1 ms. Readout platform може працювати на частоті 1 kHz і вище. Це вже не «повільно вимірюємо силу для графіка», а sensor, який може бути частиною reflex loop.
Мілісекунда важлива не заради красивої цифри. Коли object починає ковзати, контакт змінюється локально: force distribution пересувається, з’являються micro-vibrations, edge починає втрачати grip. Якщо system помічає incipient slip раніше, вона може трохи збільшити squeeze або змінити finger pose до того, як camera побачить предмет у вільному польоті.
Incipient slip — момент, коли предмет ще не впав, але вже передумав триматися
Повне ковзання легко побачити: object рухається відносно fingers. Incipient slip тонше — частина contact patch уже рухається, а інша ще тримається. Для людини це майже несвідомий сигнал: пальці автоматично коригують force, часто ще до того, як ми усвідомимо проблему.
У robotics саме цей ранній режим особливо цінний. Grip controller не повинен чекати catastrophe. Tactile array дає spatial-temporal pattern, за яким model може класифікувати transition від stable contact до slip. Це маленька кібернетична петля: touch → detect change → correct force → touch again.
Чому camera не може просто зробити те саме на 240 FPS
High-speed vision корисне, але contact приховує інформацію. Палець закриває area, де object торкається surface; прозорий або блискучий material може обманювати image; friction і hardness взагалі не видно напряму. Camera оцінює їх через непрямі ознаки.
Tactile sensor вимірює interaction там, де вона відбувається. Він не замінює vision — він додає інший канал. Vision відповідає «що це й де воно», touch — «що відбувається прямо зараз між мною і цим предметом». Для manipulation друге питання часто стає критичним у останні десять міліметрів.
Перш ніж навчати neural network, треба зрозуміти сам sensor
У July 2026 engineering update Touchlab описує не glamorous model launch, а calibration systems і robotic testing jig. Це важливий порядок роботи. Якщо pressure map сьогодні і завтра означає різні physical forces через drift або manufacturing variation, neural network просто вивчить хаос.
Calibration перетворює raw electrical response на повторюваний physical measurement. Automated jig потім тисячі разів відтворює linear slip, torsional motion, rolling contact, різні forces і transitions. Так формується dataset, де label «початок ковзання» має controlled physical meaning, а не залежить від того, що experimenter натиснув кнопку приблизно в потрібний момент.
SlipBot — фабрика tactile data, а не ще один красивий робот
Коли AI community говорить про scale, зазвичай думають про GPU clusters. У tactile robotics bottleneck часто стоїть перед training — хтось має фізично створити мільйони різних contacts. SlipBot автоматизує саме цей етап: robot arm повторює різні рухи, сили й slip timings, а fingertips збирають synchronized tactile signals.
Найцінніша риса такого setup — hardware agnostic design. Ідея не у dataset лише для одного пальця, а у спільній методології, куди можна підключати різні sensors, hands і grippers. Якщо tactile foundation models колись з’являться у справді великому масштабі, їм знадобиться не один «ImageNet для дотику», а мережа стандартизованих physical data factories.
Edge AI на пальці: рефлекс не повинен питати дата-центр
Якщо slip detector відправляє raw 1-kHz stream у cloud, чекає inference й повертає команду, ми перетворюємо мілісекундний sensor на дуже розумну, але повільну бюрократію. Touchlab розвиває specialized neural model, достатньо компактний для edge deployment поруч із сенсором.
Це схоже на biological hierarchy: спинний мозок і локальні reflex circuits не чекають докладного deliberation cortex для кожної гарячої поверхні. У роботі теж можна розділити рівні: low-latency tactile reflex утримує object, а великий VLA вирішує, навіщо object узагалі потрібно підняти. Не кожен Newton force заслуговує на зустріч із LLM.
Touch містить набагато більше, ніж «сильно/слабо натиснув»
Той самий spatiotemporal signal може містити clues про hardness, edge geometry, surface texture, contact area, rolling, torsion і material interaction. Звичайна force threshold викидає більшість цієї інформації. ML може шукати patterns, які людина навіть не проектувала як окремий sensor channel.
Саме тут tactile sensing перетворюється на tactile intelligence. Sensor перестає бути цифровими вагами й стає perception modality. У перспективі робот може не лише «не впусти чашку», а розрізняти: object м’який — зменш grip; cap закрутився до stop — припини torque; fabric зібралася у fold — зміни grasp point.
VLTA: після Vision-Language-Action у назву проситься ще одна літера
Сучасні VLA models поєднують images, language і actions. Touchlab говорить про наступний direction — Vision-Language-Tactile-Action, VLTA. Ідея проста: якщо foundation model має діяти у physical world, contact observations повинні бути так само природною частиною context, як camera frames.
Складність починається у tokenization. Image має зрозумілу grid structure; tactile array може мати різну geometry, sampling rate, force axes і sensor physics. Потрібно вирішити, як стискати 1-kHz local signals так, щоб model зберігала decisive micro-events і не потонула у bandwidth. Це дуже схожа задача до robot memory: не зберегти все, а зберегти те, що змінює рішення.
Інтегрувати шкіру важче, ніж приклеїти датчик до пальця
У case з MIA hand команда працювала з 16-taxel thumb і мала зберегти mechanical movement, original geometry та routing electronics. Це хороший reminder: sensor, який чудово працює на laboratory plate, може зламати dexterity, якщо додасть товщину, жорсткість або кабель у неправильному місці.
Tactile engineering тому лежить на стику materials, mechanics, electronics, communication і ML. Потрібні flexible layers, repeatable calibration, durable encapsulation, low-power readout і connectors, які переживуть мільйон cycles. Physical AI починається не з prompt engineering, а часто з того, чи не перетерся провід у великому пальці.
Мільйон cycles — хороша заявка, але не магічна довговічність
Для 42-taxel fingertip Touchlab заявляє понад 1 million compressive/bending cycles без failure. Це корисний company-reported specification, бо роботична skin справді працює у режимі постійного mechanical abuse. Але laboratory durability number не дорівнює lifetime у кожному factory або kitchen.
У реальному світі є oils, dust, sharp edges, repeated shear, temperature cycles і accidental impacts. Довговічність tactile sensor треба оцінювати під конкретний task profile. Для advertiser-friendly headline «мільйон дотиків» звучить красиво; для engineer важливіше питання — який drift після цих дотиків і чи calibration лишилася тією самою.
Найважливіший benchmark — не кількість taxels, а успішна дія
ICRA 2026 показав ринок із magnetic, piezoresistive, optical, visuo-tactile та force/torque approaches. Немає одного переможця, бо різні tasks вимагають різних compromises. Камера всередині fingertip дає красиву texture map, force array — швидкий quantitative signal, soft skin — compliance, а industrial sensor може ставити durability вище resolution.
Тому зрілий benchmark має питати: чи robot grasp став стабільнішим, чи він раніше ловить slip, чи менше ламає objects, чи працює після тисяч cycles, чи data useful для learning. Taxel count сам по собі — як мегапікселі camera двадцять років тому: число легко надрукувати великим шрифтом, але хорошу фотографію воно не гарантує.
Кібернетичний робот майбутнього матиме і повільне мислення, і швидкі рефлекси
Якщо скласти пазл із попередньої статті про memory і цієї — виходить знайома biological architecture. Long-horizon model пам’ятає ціль і план, vision розуміє scene, tactile edge loop стежить за contact, classical controller тримає stability. Жоден компонент не намагається бути всім одразу.
Саме так physical AI стає цікавим не як маркетингове слово, а як systems engineering. Розумний робот — це не гігантська neural network на ногах. Це hierarchy feedback loops із різними timescales: millisecond slip reflex, second-scale manipulation, minute-scale memory і human-scale goal. Коли ці рівні почнуть працювати разом, руки роботів нарешті перестануть виглядати розумнішими на фото, ніж у реальному grasp.
Vision дозволяє знайти предмет. Tactile intelligence потрібен у той момент, коли робот уже торкнувся його й фізика почала диктувати власні правила.
- Touchlab fingertip має 42 independently addressable taxels.
- Компанія заявляє <1 ms response і readout до 1 kHz+ per taxel.
- SlipBot автоматизує controlled tactile interactions для великих datasets.
- Довгострокова ціль — Vision-Language-Tactile-Action systems, де touch входить у foundation-model context.
Один fingertip у цифрах
Просторова карта contact/force.
Заявлений actuation і recovery time.
Company-specified normal-force range.
Заявлена compressive/bending durability.
Що знає camera, а що знає skin
| Ситуація | Vision | Tactile sensing |
|---|---|---|
| Object identity | Добре бачить форму/клас | Не обов’язково знає, що це за предмет |
| Slip | Часто бачить уже рух | Відчуває локальний incipient slip |
| Force | Оцінює непрямо | Міряє contact force напряму |
| Hardness/friction | Inference з appearance | Виникає у physical interaction |
| Occluded contact | Палець може все закрити | Sensor знаходиться саме у contact patch |
Як робот ловить ковзання до падіння
Контакт
Taxels бачать spatial force distribution.
Micro-change
Local pressure/vibration pattern починає рухатися.
Edge inference
Компактний model класифікує incipient slip.
Correction
Controller змінює squeeze або finger pose.
Feedback
Новий tactile frame одразу показує, чи correction спрацював.
Три питання про шкіру для роботів
Чи замінить touch камери?
Навіщо 1 kHz, якщо VLA думає повільніше?
Чи існує вже tactile foundation model на рівні vision models?
Чому soft skin важлива?
Що читати далі
Ще дві теми з цієї серії — щоб не закривати вкладку на найцікавішому.
Джерела та перевірка
- TouchlabFrom Touch to Intelligence: Our Journey Towards Physical AI
- TouchlabIncipient Slip — Multi-Sensor Array Fingertip
- TouchlabICRA 2026: Why the Future of Tactile Sensing in Robotics Just Got Sharper
- TouchlabTactile Sensor Integration: A Case Study in Precision Engineering
Читайте більше
Коментарі0 коментарів
Коментарі