
В материале
26 разд.Робот может узнать чашку — и всё равно уронить её через секунду
Computer vision сделал чудо: camera видит объект, model определяет форму, segmentation отделяет чашку от стола, planner строит trajectory. Но в момент контакта мир меняется. Стекло может быть скользким, пакет — мягким, кабель — упругим, а крышка — уже начать проворачиваться под пальцем. Камера видит следствие с задержкой; человеческая кожа чувствует начало события.
Поэтому у physical AI странная асимметрия. У него может быть миллиардный vision-language model, знающий слово «фарфор», но пальцы ведут себя как клещи из строительного магазина. Tactile intelligence пытается закрыть этот разрыв: не просто измерить force, а понять contact state достаточно быстро, чтобы grip изменился до падения предмета.
Что такое taxel: пиксель, который не смотрит, а чувствует
В tactile skin единичный sensing element часто называют taxel — tactile pixel. Вместо цвета он измеряет pressure, normal/shear force, deformation или другую physical quantity. Несколько десятков taxels на fingertip дают карту распределения контакта: где предмет коснулся, какой площадью и как меняется load.
Но аналогия с camera pixel быстро ломается. Для touch важны activation force, response time, hysteresis, drift, cross-talk и mechanical compliance. Девятьсот нестабильных taxels могут быть хуже сорока хорошо calibrated. На ICRA 2026 Touchlab прямо называет гонку за taxel count vanity metric, если sensor плохо ведёт себя в реальном grasp.
42 taxels и меньше миллисекунды: зачем такая скорость
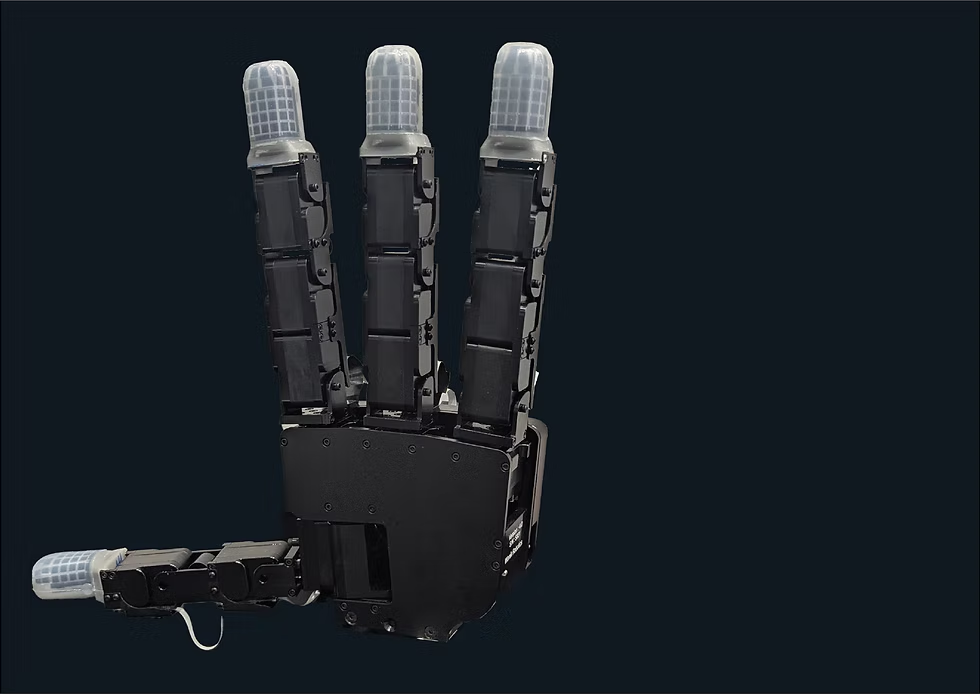
Touchlab описывает fingertip с 42 independently addressable taxels. Для каждого заявлен normal-force range 0–25 N, а actuation/recovery response — менее 1 ms. Readout platform может работать на частоте 1 kHz и выше. Это уже не «медленно измеряем силу для графика», а sensor для reflex loop.
Миллисекунда важна не ради красивой цифры. Когда object начинает скользить, force distribution локально смещается, появляются micro-vibrations, edge теряет grip. Если system замечает incipient slip раньше, она может чуть увеличить squeeze или изменить finger pose до того, как camera увидит предмет в свободном полёте.
Incipient slip — момент, когда предмет ещё не упал, но уже передумал держаться
Полное скольжение легко увидеть: object движется относительно fingers. Incipient slip тоньше — часть contact patch уже движется, а другая ещё держится. Для человека это почти бессознательный сигнал: пальцы автоматически корректируют force раньше осознанной реакции.
В robotics ранний режим особенно ценен. Grip controller не должен ждать catastrophe. Tactile array даёт spatial-temporal pattern, по которому model классифицирует переход от stable contact к slip. Маленькая кибернетическая петля: touch → detect change → correct force → touch again.
Почему camera не может просто сделать то же на 240 FPS
High-speed vision полезно, но contact скрывает информацию. Палец закрывает area, где object касается surface; прозрачный или блестящий material обманывает image; friction и hardness вообще не видны напрямую. Camera оценивает их косвенно.
Tactile sensor измеряет interaction там, где оно происходит. Он не заменяет vision, а добавляет другой канал. Vision отвечает «что это и где», touch — «что происходит прямо сейчас между мной и этим предметом». Для manipulation второй вопрос становится критическим в последних миллиметрах.
Прежде чем обучать neural network, нужно понять сам sensor
В July 2026 engineering update Touchlab описывает calibration systems и robotic testing jig. Это правильный порядок. Если pressure map сегодня и завтра означает разные physical forces из-за drift или manufacturing variation, neural network просто выучит хаос.
Calibration превращает raw electrical response в повторяемый physical measurement. Automated jig затем тысячи раз воспроизводит linear slip, torsional motion, rolling contact, разные forces и transitions. Так label «начало скольжения» получает controlled physical meaning.
SlipBot — фабрика tactile data, а не очередной красивый робот
Когда AI community говорит о scale, обычно вспоминают GPU clusters. В tactile robotics bottleneck часто находится раньше training — кто-то должен физически создать миллионы разных contacts. SlipBot автоматизирует этот этап: robot arm повторяет движения, силы и slip timings, а fingertips собирают synchronized signals.
Особенно важен hardware-agnostic подход. Идея не в dataset только для одного пальца, а в общей методологии для разных sensors, hands и grippers. Tactile foundation models понадобится не один «ImageNet для осязания», а сеть стандартизированных physical data factories.
Edge AI на пальце: рефлекс не должен спрашивать дата-центр
Если slip detector отправляет raw 1-kHz stream в cloud, ждёт inference и возвращает команду, миллисекундный sensor превращается в умную, но медленную бюрократию. Touchlab разрабатывает specialized neural model, достаточно компактный для edge deployment.
Это напоминает biological hierarchy: локальные reflex circuits не ждут подробного deliberation cortex для каждой горячей поверхности. У робота low-latency tactile reflex удерживает object, а большой VLA решает, зачем object вообще нужен. Не каждый Newton force заслуживает совещания с LLM.
Touch содержит гораздо больше, чем «сильно/слабо нажал»
Один spatiotemporal signal может содержать clues о hardness, edge geometry, texture, contact area, rolling, torsion и material interaction. Простая force threshold выбрасывает большую часть информации. ML способен находить patterns, которые инженер даже не проектировал как отдельный sensor channel.
Здесь tactile sensing превращается в tactile intelligence. Sensor перестаёт быть цифровыми весами. Робот может не только «не урони чашку», но и понимать: object мягкий — ослабь grip; cap дошла до stop — прекрати torque; fabric собралась в fold — поменяй grasp point.
VLTA: после Vision-Language-Action в название просится ещё одна буква
Современные VLA models объединяют images, language и actions. Touchlab говорит о следующем direction — Vision-Language-Tactile-Action, VLTA. Если foundation model действует в physical world, contact observations должны быть частью context так же естественно, как camera frames.
Сложность в tokenization. Image имеет понятную grid structure; tactile array может иметь разную geometry, sampling rate, force axes и sensor physics. Нужно сжимать 1-kHz signals так, чтобы сохранить decisive micro-events и не утонуть в bandwidth. Это родственник проблемы memory: важно хранить не всё, а то, что меняет решение.
Интегрировать кожу сложнее, чем приклеить датчик к пальцу
В case с MIA hand команда работала с 16-taxel thumb и должна была сохранить mechanical movement, original geometry и routing electronics. Sensor на laboratory plate может испортить dexterity, если добавит толщину, жёсткость или кабель в неправильном месте.
Tactile engineering лежит на стыке materials, mechanics, electronics, communication и ML. Нужны flexible layers, repeatable calibration, durable encapsulation, low-power readout и connectors, переживающие миллионы cycles. Physical AI часто начинается не с prompt engineering, а с вопроса, не перетрётся ли провод в большом пальце.
Миллион cycles — хорошая заявка, но не магическая вечность
Для 42-taxel fingertip Touchlab заявляет более 1 million compressive/bending cycles без failure. Это полезный company-reported specification: роботическая skin действительно живёт в режиме mechanical abuse. Но laboratory number не равен lifetime в любой factory или kitchen.
В реальности есть oils, dust, sharp edges, shear, temperature cycles и accidental impacts. Для engineer важен не только вопрос «выжил ли sensor», но и drift после этих циклов. Можно пережить миллион касаний и всё равно стать плохим измерительным прибором.
Главный benchmark — не количество taxels, а успешное действие
ICRA 2026 показал magnetic, piezoresistive, optical, visuo-tactile и force/torque approaches. Единого победителя нет, потому что разные tasks требуют разных compromises. Один sensor даёт texture map, другой — быстрый quantitative force, третий — compliance и safety.
Поэтому зрелый benchmark спрашивает: стал ли grasp стабильнее, раньше ли robot ловит slip, меньше ли ломает objects, работает ли после тысяч cycles, полезны ли data для learning. Taxel count сам по себе — как megapixels камеры двадцать лет назад: число печатается крупно, хорошую фотографию не гарантирует.
Кибернетический робот будущего будет иметь и мышление, и рефлексы
Если соединить статью о memory и эту, получается знакомая biological architecture. Long-horizon model помнит цель, vision понимает scene, tactile edge loop следит за contact, classical controller удерживает stability. Ни один компонент не пытается быть всем сразу.
Так physical AI становится systems engineering, а не маркетинговым словом. Умный робот — не гигантская neural network на ногах, а hierarchy feedback loops разных timescales: millisecond slip reflex, second-scale manipulation, minute-scale memory и human-scale goal. Когда уровни заработают вместе, руки роботов перестанут быть умнее на фотографии, чем в реальном grasp.
Vision позволяет найти предмет. Tactile intelligence нужен в момент контакта, когда физика начинает диктовать собственные правила.
- Touchlab fingertip имеет 42 independently addressable taxels.
- Компания заявляет <1 ms response и readout до 1 kHz+ per taxel.
- SlipBot автоматизирует controlled tactile interactions для больших datasets.
- Долгосрочная цель — Vision-Language-Tactile-Action systems с touch в foundation-model context.
Один fingertip в цифрах
Пространственная карта contact/force.
Заявленный actuation и recovery time.
Company-specified normal-force range.
Заявленная compressive/bending durability.
Что знает camera, а что знает skin
| Ситуация | Vision | Tactile sensing |
|---|---|---|
| Object identity | Хорошо видит форму/класс | Не обязательно знает тип предмета |
| Slip | Часто видит уже движение | Чувствует локальный incipient slip |
| Force | Оценивает косвенно | Измеряет contact force напрямую |
| Hardness/friction | Inference по appearance | Возникает в physical interaction |
| Occluded contact | Палец может закрыть сцену | Sensor находится в contact patch |
Как робот ловит скольжение до падения
Контакт
Taxels видят spatial force distribution.
Micro-change
Local pressure/vibration pattern начинает смещаться.
Edge inference
Компактный model классифицирует incipient slip.
Correction
Controller меняет squeeze или finger pose.
Feedback
Новый tactile frame показывает результат correction.
Четыре вопроса о коже для роботов
Touch заменит cameras?
Зачем 1 kHz, если VLA думает медленнее?
Есть ли tactile foundation model уровня vision models?
Почему soft skin важна?
Что читать дальше
Ещё две темы из этой серии — чтобы не закрывать вкладку на самом интересном.
Источники и проверка
- TouchlabFrom Touch to Intelligence: Our Journey Towards Physical AI
- TouchlabIncipient Slip — Multi-Sensor Array Fingertip
- TouchlabICRA 2026: Why the Future of Tactile Sensing in Robotics Just Got Sharper
- TouchlabTactile Sensor Integration: A Case Study in Precision Engineering
Читайте также
Комментарии0 комментариев
Комментарии