
В материале
15 разд.Рой без начальника: почему коллективное решение вообще сложно
Роботизированный рой привлекателен тем, что в нём нет единственного мозга, без которого всё остановится. Каждый агент видит только небольшую часть среды, общается с соседями и выполняет простые локальные правила. Из этих взаимодействий должно возникнуть общее решение: куда двигаться, какую область исследовать, какой маршрут считать безопасным или какую цель выбрать.
Проблема начинается, когда информация перестаёт быть идеальной. Один сенсор может ошибаться, другой робот — застрять в старом решении, а канал связи — передавать искажённые сообщения. В swarm architecture ошибка сама становится частью коллективной динамики и может распространяться от агента к агенту.
Direct-switch кажется логичным — и поэтому легко ломается
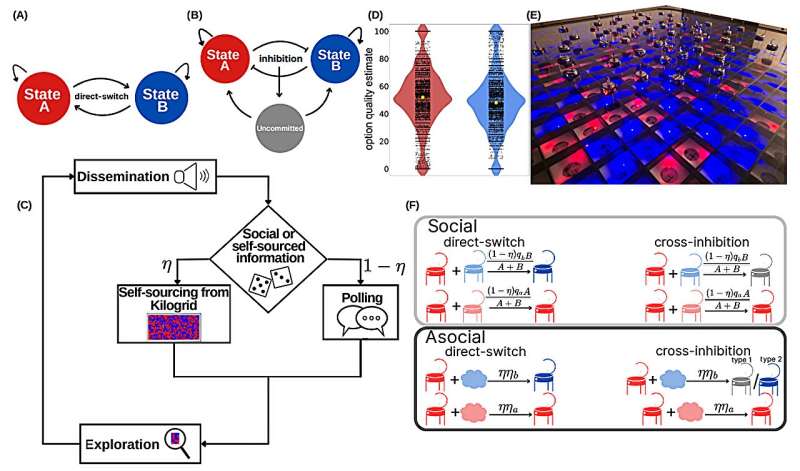
Самое простое правило выглядит естественно: если сосед сообщил противоположное мнение, робот сразу переключается. Исследователи называют это direct-switch. Механизм быстро реагирует на новую информацию, но плохо отличает полезный сигнал от шума.
Если в рое есть «упрямые» агенты, которые никогда не меняют позицию, или испорченный канал связи постоянно подсовывает конфликтные сообщения, direct-switch запускает колебания. Коллектив может долго не формировать явного большинства или закрепиться на неверном варианте.
Пчелиная идея: перед новым мнением сначала стать нейтральным
Cross-inhibition работает тоньше. Конфликтный сигнал не заставляет робота мгновенно поддержать другой вариант. Сначала он переходит в состояние uncommitted — временно не поддерживает ни одну сторону. Только следующие взаимодействия могут перевести его к новому решению.
Это напоминает выбор нового гнезда у медоносных пчёл. Разведчицы, рекламирующие разные места, не только усиливают свой вариант, но и посылают stop-сигналы конкурентным группам. Колония не просто считает голоса: она активно гасит конфликт между альтернативами.
Три способа испортить рой — и проверить его устойчивость
В новой работе авторы рассматривают несколько классов asocial bias. Первый — stubborn robots, или zealots: часть агентов застревает на одной позиции. Второй — corrupted communication, когда робот получает ошибочное сообщение. Третий — independent discovery: агент периодически формирует мнение сам, минуя social update.
Эти сценарии моделируют не только механическую неисправность, но и плохую локализацию, повреждённые пакеты, разное качество сенсоров или намеренное вмешательство в swarm communication.
50 Kilobots на реальном поле, а не только симуляция
Авторы проверили модель на физических Kilobot robots. В real-robot experiments работали 50 агентов в квадратной арене примерно 1 × 1 метр на Kilogrid из 400 cells. На старте 25 роботов поддерживали один вариант и 25 — другой.
Цвет LED показывал состояние: red или blue для двух позиций, green — для uncommitted. Эксперимент завершался, когда одна позиция удерживала quorum 0,7 в течение минуты, либо после 20 минут. Реальные роботы качественно повторили поведение mathematical model и simulations.
Почему шум иногда улучшает результат
Самый контринтуитивный вывод — небольшое количество ненадёжной информации не всегда вредно. В части режимов оно не даёт системе слишком быстро «заморозить» случайное раннее большинство. Нейтральные состояния создают пространство для повторной оценки, после чего лучшая альтернатива получает шанс.
Это не значит, что больше шума всегда лучше. После определённого уровня bias collective decision deteriorates. Но cross-inhibition расширяет область параметров, где рой всё ещё способен прийти к cohesive majority.
Чем это отличается от большой AI-модели
Здесь нет центральной нейросети, которая видит весь мир. Каждый робот выполняет несколько правил и имеет очень ограниченную память. Устойчивость рождается из architecture interaction, а не из интеллекта отдельного агента.
Поэтому bio-inspired swarm algorithms интересны для дешёвых платформ: они потенциально работают на минимальном hardware и не требуют постоянного high-bandwidth connection к server.
Где такая логика может стать реальной технологией
Поисково-спасательные роботы, agricultural monitoring, инспекция промышленных территорий, подводные или космические swarm missions — все они сталкиваются с неполными данными. Коллектив, продолжающий работать после отказа части агентов, ценнее системы с идеальной логикой, но одним критическим центром.
Главный смысл работы не в том, что «пчёлы умнее роботов». Она показывает, как биологический принцип перевести в математическое правило, проверить на физическом swarm и измерить границы его устойчивости.
Почему scalability не означает «просто добавить больше роботов»
В swarm systems увеличение population меняет statistics interactions. В маленькой группе один stubborn agent составляет заметную долю сообщений; в большой он теряется в массе, но число локальных contact events и conflicting chains резко растёт. Поэтому алгоритм, работающий на 10 robots, не обязан сохранять тот же convergence time на сотнях.
Cross-inhibition интересен тем, что dynamics остаются локальными: робот не должен знать global count голосов. Это подходит для scaling, но real-world deployment всё равно требует тестов с communication range, mobility, packet loss и разной spatial density.
Можно ли считать corrupted communication моделью кибератаки
Частично. Bias, при котором сообщение искажается между sender и receiver, математически похож на ненадёжный или compromised channel. Но paper не является cybersecurity benchmark и не моделирует полноценного adaptive attacker.
Практический вывод скромнее: decision rule не должен считать каждый received message истинным. Cross-inhibition добавляет friction перед сменой состояния, что полезно в noisy или partially adversarial environment.
Почему биологические алгоритмы выглядят слишком простыми — и в этом их сила
Пчелиная колония не имеет центрального процессора, вычисляющего optimal nest. Evolution отбирала local behaviours, которые вместе дают достаточно хорошее решение при ограниченной памяти, energy и communication.
Инженеры не копируют biology вслепую: observation формализуют, строят equations, stress-test biases и только затем переносят rule в robots. Связка bee behaviour → mathematical model → physical Kilobots и делает результат интересным.
Что нужно проверить дальше
Real-robot experiment остаётся контролируемым: одна arena, одна hardware family и чётко определённые alternatives. Следующие шаги — moving targets, heterogeneous robots, imperfect localization и решения, где quality alternative меняется со временем.
Особенно важно проверить physical cost смены решения: в реальной миссии robot может уже двигаться к одной цели, и neutral state влияет не только на information flow, но и на маршрут, energy и deadline.
Cross-inhibition делает collective decision менее импульсивным.
- Конфликтный сигнал сначала переводит робота в neutral/uncommitted state.
- Алгоритм проверяли против stubborn agents, corrupted communication и independent discovery.
- Real-robot tests: 50 Kilobots в 1 × 1 м Kilogrid arena.
- Quorum: 70% одного мнения в течение минуты.
Real-robot experiment
25 red + 25 blue на старте.
Kilogrid в 1 × 1 м arena.
Порог для завершения consensus.
Лимит одного experiment.
Direct-switch vs cross-inhibition
| Ситуация | Direct-switch | Cross-inhibition |
|---|---|---|
| Конфликтный сигнал | Сразу меняет мнение | Сначала uncommitted |
| Stubborn agents | Легче возникает deadlock | Шире зона устойчивости |
| Communication noise | Больше колебаний | Лучше гасит instability |
| Scale | Decision quality деградирует быстрее | Лучше масштабируется |
Что важно не перепутать
Роботы использовали нейросеть?
Шум всегда улучшает consensus?
Это уже готовый industrial swarm?
Источники и проверка
- University of Konstanz / TechXploreBee-inspired algorithm helps robot swarms reach consensus
- Nature CommunicationsBio-inspired decision making in robot swarms under biases
- Communications PhysicsCross-inhibition leads to group consensus despite the presence of strongly opinionated minorities and asocial behaviour
Комментарии0 комментариев
Комментарии