
У матеріалі
15 розд.Рій без начальника: чому колективне рішення взагалі складне
Роботизований рій привабливий тим, що в ньому немає єдиного мозку, без якого все зупиниться. Кожен агент бачить лише маленьку частину середовища, спілкується із сусідами й виконує прості локальні правила. З таких взаємодій має виникнути спільне рішення: куди летіти, яку зону досліджувати, який маршрут вважати безпечним або яку ціль обрати.
Проблема починається тоді, коли інформація перестає бути ідеальною. Один сенсор може помилятися, інший робот — застрягти у старому рішенні, а канал зв’язку — передавати спотворені повідомлення. У централізованій системі можна перевірити джерело й відкинути аномалію. У swarm architecture помилка сама стає частиною колективної динаміки й може поширюватися від агента до агента.
Direct-switch здається логічним — і саме тому легко ламається
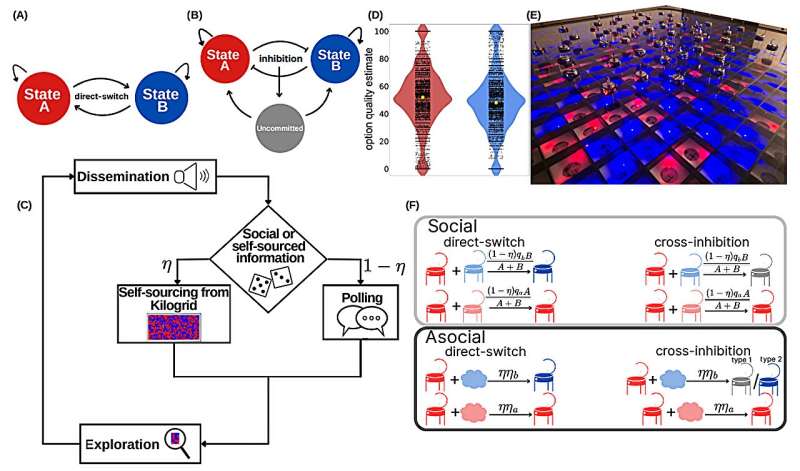
Найпростіше правило виглядає природно: якщо сусід повідомив протилежну думку, робот одразу перемикається. Дослідники називають це direct-switch. Такий механізм швидко реагує на нову інформацію, але погано відрізняє корисний сигнал від шуму.
Якщо в рої є «вперті» агенти, які ніколи не змінюють позицію, або зіпсований канал зв’язку постійно підсовує суперечливі повідомлення, direct-switch запускає нескінченні коливання. Колектив може довго не формувати виразної більшості або навіть стабілізуватися на неправильному варіанті.
Бджолина ідея: перед новою думкою спочатку стати нейтральним
Cross-inhibition працює тонше. Конфліктний сигнал не змушує робота миттєво підтримати інший варіант. Спочатку він переходить у стан uncommitted — тимчасово не підтримує жодну сторону. Лише наступні взаємодії можуть перевести його до нового рішення.
Це нагадує механізм вибору нового гнізда у медоносних бджіл. Розвідниці, які рекламують різні місця, не лише підсилюють власний варіант, а й надсилають stop-сигнали конкурентним групам. У результаті колонія не просто підраховує голоси: вона активно гасить конфлікт між альтернативами.
Три способи зіпсувати рій — і перевірити його стійкість
У новій роботі автори розглядають кілька класів asocial bias. Перший — stubborn robots, або zealots: частина агентів застрягає на одній позиції й не реагує на колектив. Другий — corrupted communication, коли робот отримує помилкове повідомлення, хоча сусід передавав інше. Третій — independent discovery: агент періодично формує думку сам, минаючи social update.
Ці сценарії важливі практично. Вони моделюють не лише механічну несправність, а й ситуації з поганою локалізацією, пошкодженими пакетами, різною якістю сенсорів або навмисним втручанням у swarm communication.
50 Kilobots на реальному полі, а не тільки симуляція
Автори перевірили модель на фізичних Kilobot robots. У real-robot experiments працювали 50 агентів у квадратній арені приблизно 1 × 1 метр, побудованій на Kilogrid із 400 cells. На старті 25 роботів підтримували один варіант і 25 — інший.
Колір LED показував стан: red або blue для двох позицій, green — для uncommitted. Експеримент завершувався, коли одна думка утримувала quorum 0,7 протягом хвилини, або після 20 хвилин без остаточного рішення. Для перевірених параметрів real robots якісно повторили поведінку mathematical model і large-scale simulations.
Чому шум іноді покращує результат
Найконтрінтуїтивніший висновок — невелика кількість ненадійної інформації не завжди шкодить. У частині режимів вона не дає системі занадто швидко «заморозити» випадкову ранню більшість. Нейтральні стани створюють простір для повторної оцінки, після чого краща альтернатива може набрати перевагу.
Це не означає, що чим більше шуму, тим краще. Після певного рівня bias будь-який collective decision deteriorates. Але cross-inhibition розширює область параметрів, у якій рій все ще здатен сходитися до cohesive majority.
Чим це відрізняється від великої AI-моделі
Тут немає центральної нейромережі, яка бачить увесь світ. Кожен робот виконує кілька правил і має дуже обмежену пам’ять. Стійкість народжується з architecture interaction, а не з інтелекту окремого агента.
Саме тому bio-inspired swarm algorithms цікаві для дешевих платформ: вони потенційно працюють на мінімальному hardware і не потребують постійного high-bandwidth connection до server. Це корисно там, де зв’язок нестабільний або центральний controller може бути недоступний.
Де така логіка може стати реальною технологією
Пошуково-рятувальні роботи, agricultural monitoring, інспекція великих промислових територій, підводні або космічні swarm missions — усі вони стикаються з неповними даними. Колектив, який продовжує працювати після відмови частини агентів, цінніший за систему з ідеальною логікою, але одним критичним центром.
Найважливіше в новій роботі не те, що «бджоли розумніші за роботів». Вона показує, як біологічний принцип можна перевести у математичне правило, перевірити на фізичному swarm і виміряти межі його стійкості.
Чому scalability не означає «просто додати більше роботів»
У swarm systems збільшення population змінює саму statistics interactions. У маленькій групі один stubborn agent становить значну частку всіх повідомлень; у великій — він губиться у масі, але водночас кількість локальних contact events і можливих conflicting chains різко зростає. Тому алгоритм, який працює на 10 robots, не обов’язково збереже той самий convergence time на сотнях або тисячах.
Cross-inhibition цікавий тим, що його dynamics залишаються локальними: робот не повинен знати global count усіх голосів. Це робить mechanism природно придатним до scaling, але real-world deployment все одно потребує тестів із communication range, mobility, packet loss і різною spatial density.
Чи можна вважати corrupted communication моделлю кібератаки
Частково. Дослідницький bias, де повідомлення спотворюється між sender і receiver, математично схожий на ситуацію, коли communication channel ненадійний або compromised. Але paper не є cybersecurity benchmark і не моделює повний attacker з adaptive strategy, authentication bypass або network topology knowledge.
Практичний висновок скромніший: decision rule не повинен припускати, що кожен received message істинний. Cross-inhibition вводить friction перед зміною стану, а це корисна властивість для systems, які працюють у noisy або partially adversarial environment.
Чому біологічні алгоритми часто виглядають надто простими — і саме в цьому сила
Бджолина колонія не має центрального процесора, який обчислює optimal nest. Evolution відбирала local behaviours, що разом дають достатньо хороше рішення за обмеженої пам’яті, energy та communication. Інженери swarm robotics шукають такі самі minimal rules, бо кожен додатковий sensor, radio protocol або central dependency збільшує cost і failure surface.
Це не означає, що biology автоматично дає optimal algorithm. Навпаки, researchers формалізують biological observation, будують equations, stress-test biases і лише потім переносять rule у robots. Саме цей ланцюг — від bee behaviour до mathematical model і physical Kilobots — робить роботу переконливою.
Що потрібно перевірити далі
Real-robot experiment усе ще контрольований: одна arena, одна hardware family, обмежений communication model і чітко визначені alternatives. Наступні кроки — moving targets, heterogeneous robots, spatially distributed options, imperfect localization та рішення, де якість alternative змінюється з часом.
Особливо цікаво, чи збереже cross-inhibition перевагу, коли opinion пов’язана не просто з abstract red/blue state, а з physical action: наприклад, частина swarm уже почала рух до однієї цілі й має cost за зміну маршруту. Тоді neutral state стає не лише інформаційним, а й operational decision.
Cross-inhibition робить collective decision менш імпульсивним.
- Конфліктний сигнал спершу переводить робота у neutral/uncommitted state.
- Алгоритм перевіряли проти stubborn agents, corrupted communication та independent discovery.
- Real-robot tests: 50 Kilobots у 1 × 1 м Kilogrid arena.
- Quorum: 70% однієї думки протягом хвилини.
Real-robot experiment
25 red + 25 blue на старті.
Kilogrid у 1 × 1 м arena.
Поріг для завершення consensus.
Ліміт одного experiment.
Direct-switch vs cross-inhibition
| Ситуація | Direct-switch | Cross-inhibition |
|---|---|---|
| Конфліктний сигнал | Одразу змінює думку | Спершу uncommitted |
| Stubborn agents | Легше виникає deadlock | Ширша зона стійкості |
| Communication noise | Більше коливань | Краще гасить instability |
| Scale | Decision quality деградує швидше | Краще масштабується |
Що варто не переплутати
Роботи використовували нейромережу?
Шум завжди покращує consensus?
Це вже готовий industrial swarm?
Джерела та перевірка
- University of Konstanz / TechXploreBee-inspired algorithm helps robot swarms reach consensus
- Nature CommunicationsBio-inspired decision making in robot swarms under biases
- Communications PhysicsCross-inhibition leads to group consensus despite the presence of strongly opinionated minorities and asocial behaviour
Коментарі0 коментарів
Коментарі